SENSORLESS #
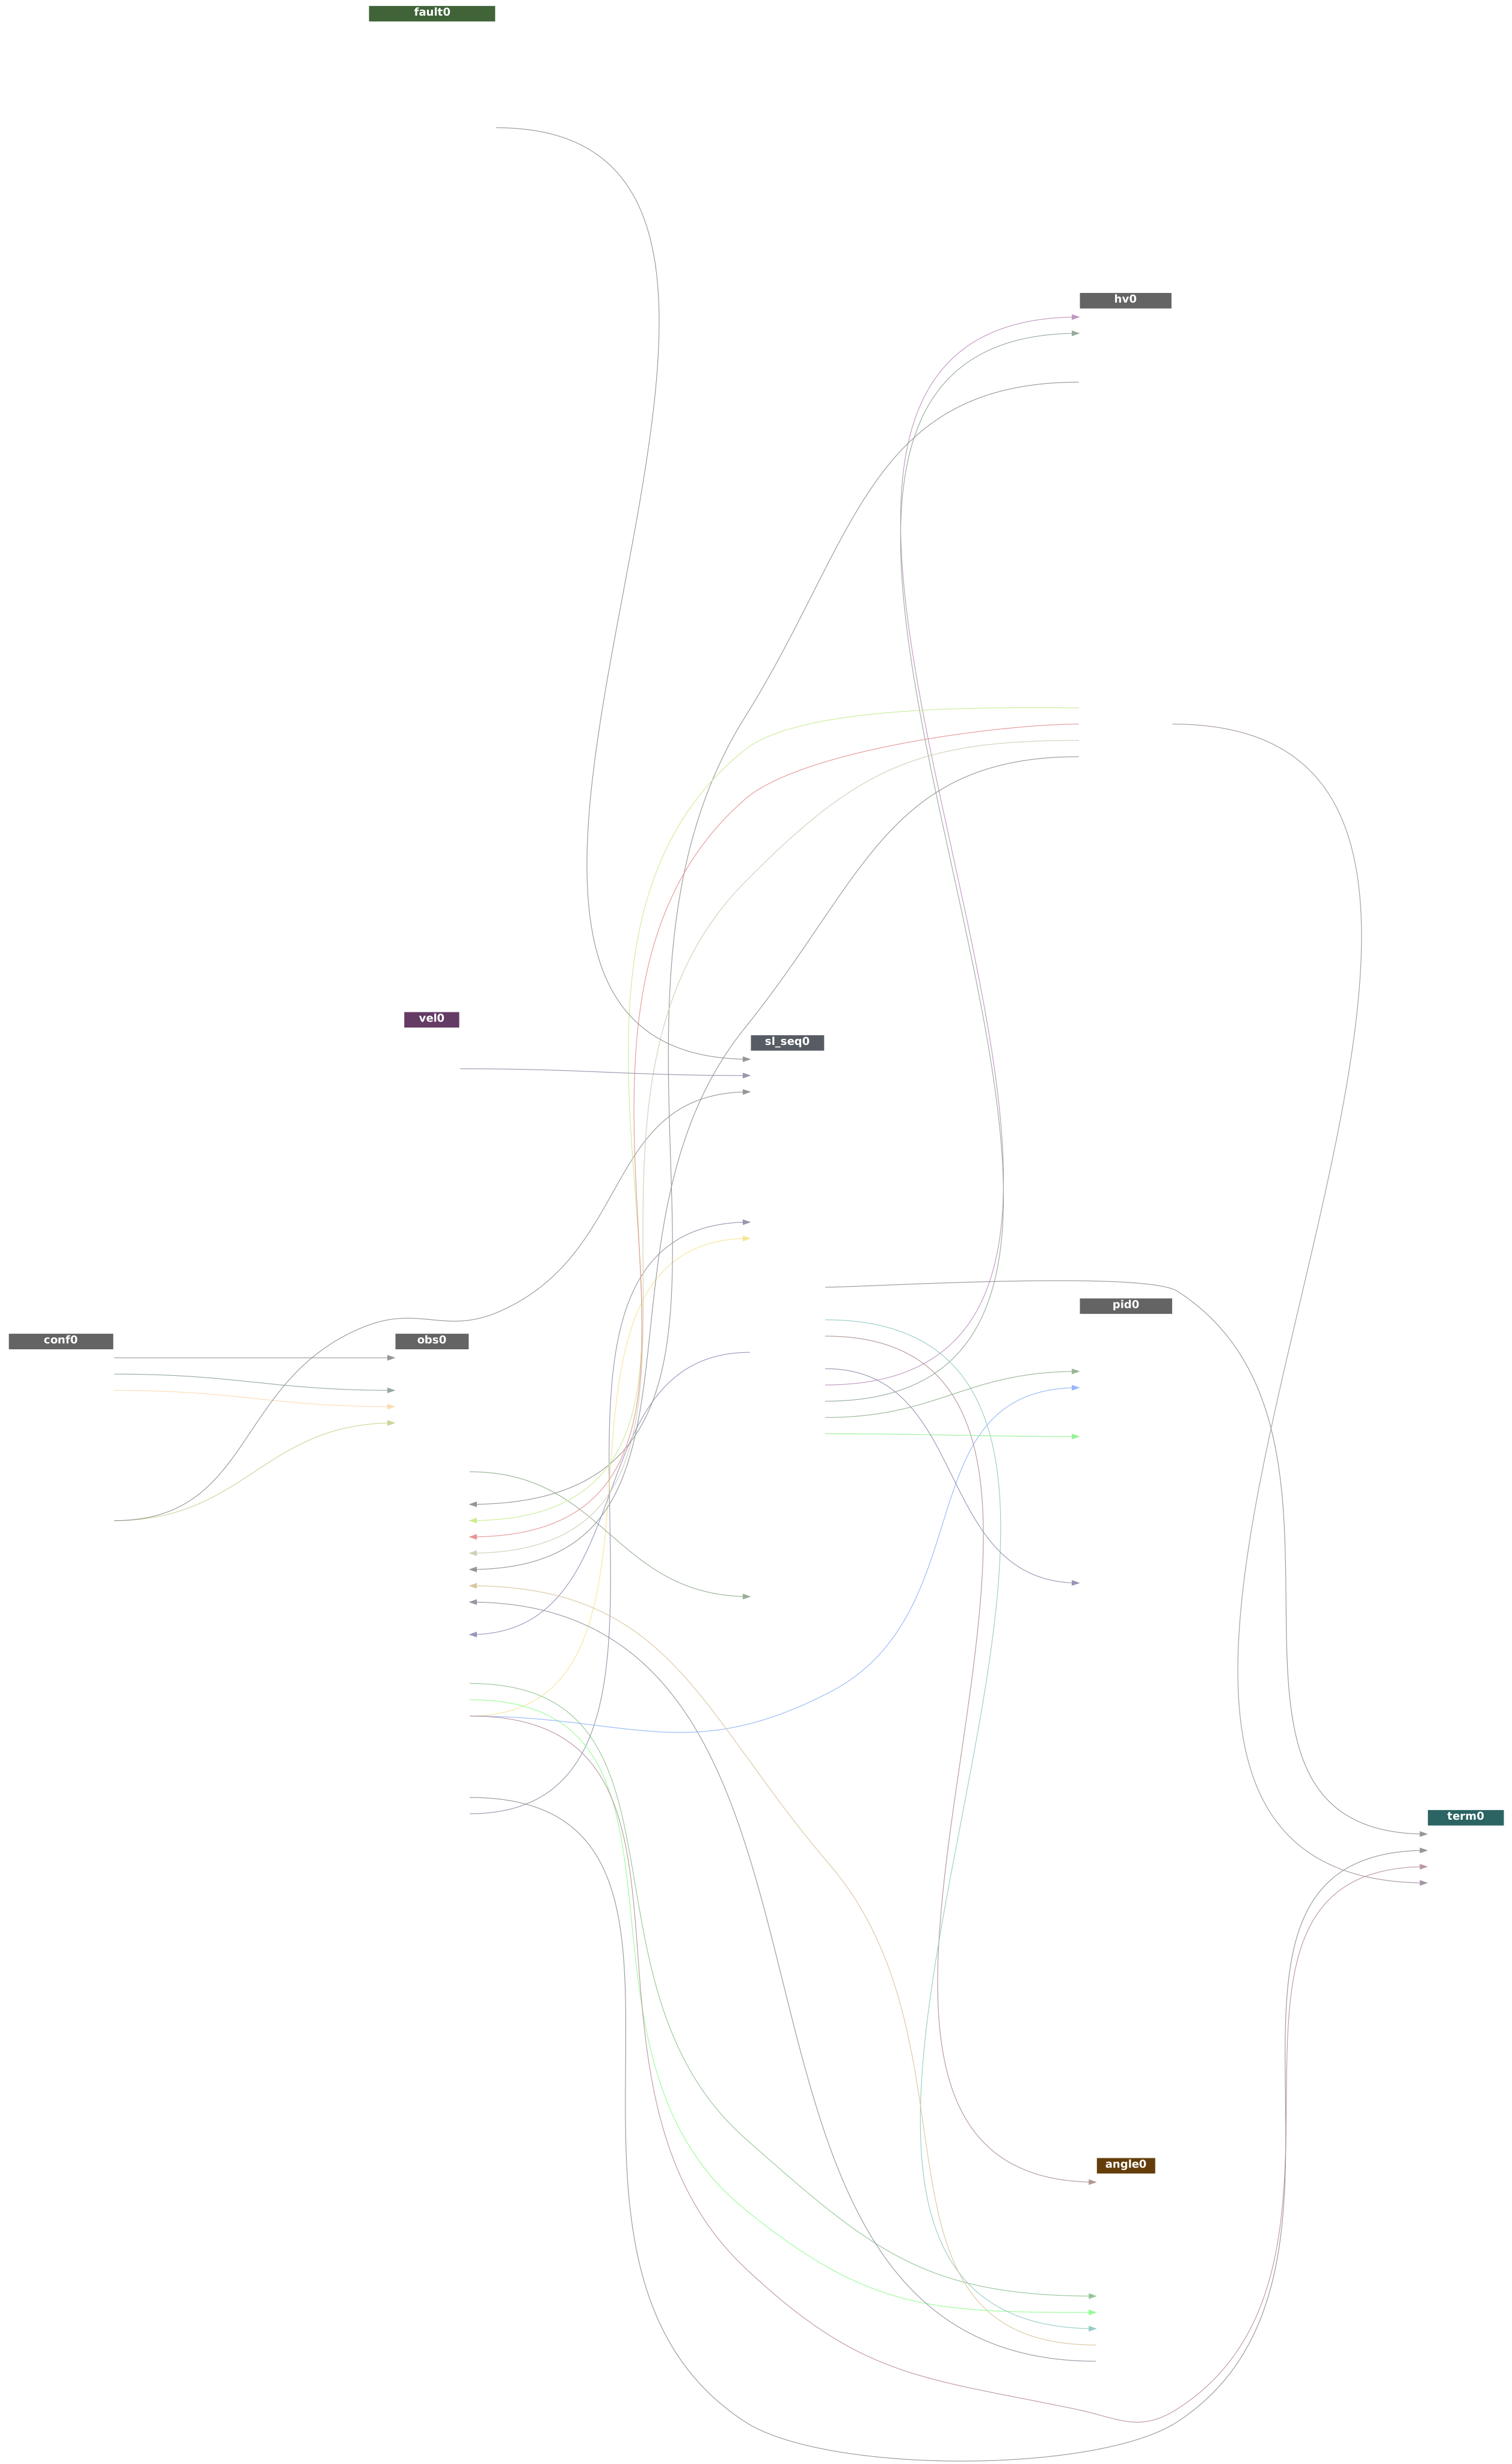
sensorless start and observer, common part. Use sl_pmsm or sl_acim.
Configuration Content #
# sensorless start and observer, common part. Use sl_pmsm or sl_acim.
load obs
load sl_seq
sl_seq0.rt_prio = 9.3
obs0.rt_prio = 9.4
obs0.r = conf0.r
obs0.ld = conf0.l
obs0.lq = conf0.lq
obs0.polecount = conf0.polecount
obs0.adv = hv0.adv
obs0.id = hv0.id_fb
obs0.iq = hv0.iq_fb
obs0.ud = hv0.ud_fb
obs0.uq = hv0.uq_fb
obs0.pos_ref = angle0.pos
obs0.vel_ref = angle0.vel
obs0.track = sl_seq0.track
sl_seq0.en = fault0.en_pid
sl_seq0.vel_cmd = vel0.vel
sl_seq0.polecount = conf0.polecount
sl_seq0.obs_ok = obs0.ok
sl_seq0.obs_vel = obs0.vel_m
sl_seq0.e_min = obs0.e_min
pid0.en = sl_seq0.pid_en
pid0.pos_en = 0
pid0.vel_fb = obs0.vel_m
pid0.vel_ext_cmd = sl_seq0.vel_ref
pid0.acc_ext_cmd = sl_seq0.acc_ref
angle0.src = sl_seq0.src
angle0.vel_cmd = sl_seq0.vel_e
angle0.pos_obs = obs0.pos_c
angle0.vel_obs = obs0.vel
hv0.d_cmd = sl_seq0.d_cmd
hv0.q_cmd = sl_seq0.q_cmd
term0.wave0 = sl_seq0.state
term0.wave1 = obs0.chk_err
term0.wave2 = obs0.vel_m
term0.wave3 = hv0.iq_fb
term0.gain0 = 10
term0.gain1 = 10
term0.gain2 = 0.05
term0.gain3 = 1
Source: Configuration File